

Lub servo motor ua haujlwm li cas? Lub servo lub cev muaj zog yog ib qho khoom siv hluav taws xob uas tsim cov torque thiab tshaj tawm raws li cov khoom siv tam sim no thiab qhov hluav taws xob. Lub servo lub cev muaj zog ua haujlwm raws li ib feem ntawm lub voj kaw kaw uas muab lub zog thiab nrawm raws li tau txib los ntawm servo maub los siv lub cuab yeej tawm tswv yim los kaw lub voj. Cov cuab yeej tawm tswv yim muab cov ntaub ntawv xws li tam sim no, tshaj tawm, lossis txoj haujlwm mus rau servo maub los, uas kho lub cev muaj zog nyob ntawm qhov kev txwv tsis pub muaj.
Servo motors muaj nyob rau hauv ntau hom, duab, thiab ntau thiab tsawg. Lub sij hawm servo yog thawj zaug siv nyob rau hauv 1859 los ntawm Joseph Facort, uas tau siv lub tswv yim tswv yim los pab tswj lub nkoj nrog chav los tswj cov rudders. Lub servo lub cev muaj zog yog ib feem ntawm lub tshuab servo uas muaj peb lub ntsiab lus tseem ceeb - lub cev muaj zog, cov khoom tawm tswv yim, thiab tswj hluav taws xob. Lub cev muaj zog tuaj yeem yog AC lossis DC, txhuam lossis txhuam tsis siv, teb lossis tawm, thiab ntawm txhua qhov loj. Cov khoom tawm tswv yim tuaj yeem yog potentiometer, Hall-effect device, tachometer, solver, encoder, linear transducer, lossis lwm yam sensor raws li qhov tsim nyog. Ua kom tiav lub servo system yog cov tswj hluav taws xob uas siv lub zog lub cev muaj zog thiab sib piv cov ntaub ntawv tawm tswv yim thiab cov lus txib siv los xyuas kom meej tias servo lub cev muaj zog ua haujlwm raws li cov lus txib. Muaj ntau ntau hom kev siv servo lub cev muaj zog, los ntawm DC motors yooj yim siv rau hauv kev nyiam ua haujlwm (xws li cov qauv dav hlau) mus rau sophisticated brushless motors uas tau tsav los ntawm txoj kev tswj cov lus tsa suab siv rau ntau qhov chaw machining chaw. Ib qho piv txwv ntawm ib qho servo mechanism yog lub tsheb thauj neeg caij tsheb uas muaj lub cav (lub cev muaj zog), lub ntsuas qhov nrawm (tseem ceeb), thiab cov khoom siv hluav taws xob los sib piv lub tsheb nrawm nrog lub teeb nrawm. Yog hais tias lub tsheb qeeb qeeb, lub sensor pub cov ntaub ntawv no mus rau cov khoom siv hluav taws xob uas, dhau los, ua kom cov pa mus rau lub cav kom nce qhov ceev mus rau qhov xav tau teeb tsa - lub kaw lus kaw yooj yim.
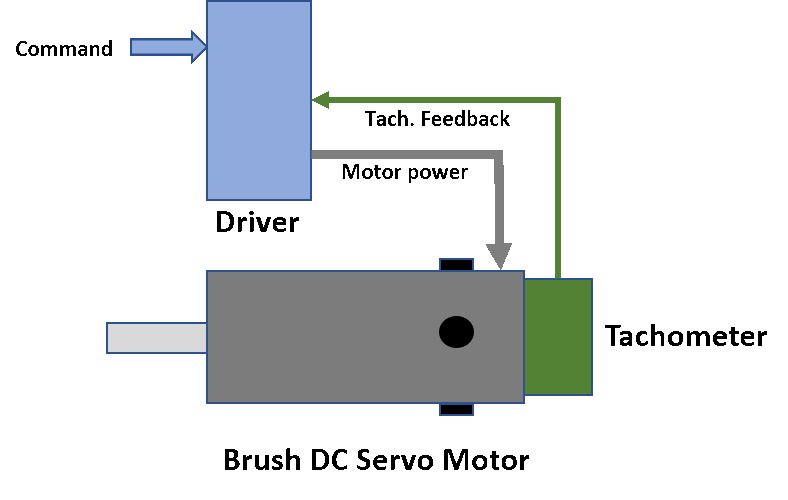 Ib qho yooj yim kev lag luam servo lub cev muaj zog muaj hlau nplaum DC lub cev muaj zog nrog ib qho tachometer uas muab cov zis voltage proportional rau ceev. Cov tsav hluav taws xob xa cov hluav taws xob tsim nyog thiab tam sim no rau lub cev muaj zog raws li qhov hluav taws xob rov qab los ntawm tachometer. Hauv qhov piv txwv no, qhov kev hais kom ceev (sawv cev raws li qhov hais kom ua qhov voltage) tau teeb tsa hauv tus tsav tsheb, tom qab ntawd lub circuitry hauv tus tsav tsheb sib piv cov tachometer tawm tswv yim voltage thiab txiav txim siab seb qhov xav tau ceev tau ua tiav - paub tias yog lub voj kaw nrawm. Lub voj voog nrawm yog saib xyuas cov lus txib tshaj tawm thiab tachometer tawm tswv yim, thaum tus tsav tsheb kho lub zog rau lub cev muaj zog kom tswj tau qhov xav tau tshaj tawm.
Nyob rau hauv ib tug sophisticated servo system, ntau embedded loops yog tuned rau pom kev ua tau zoo los muab precision zog tswj. Lub kaw lus muaj xws li tam sim no, tshaj tawm, thiab txoj haujlwm loops uas siv cov lus qhia meej meej. Txhua lub voj taw qhia lub voj tom ntej thiab saib xyuas cov lus tawm tswv yim tsim nyog los ua kev kho lub sijhawm tiag tiag kom phim cov lus txib.
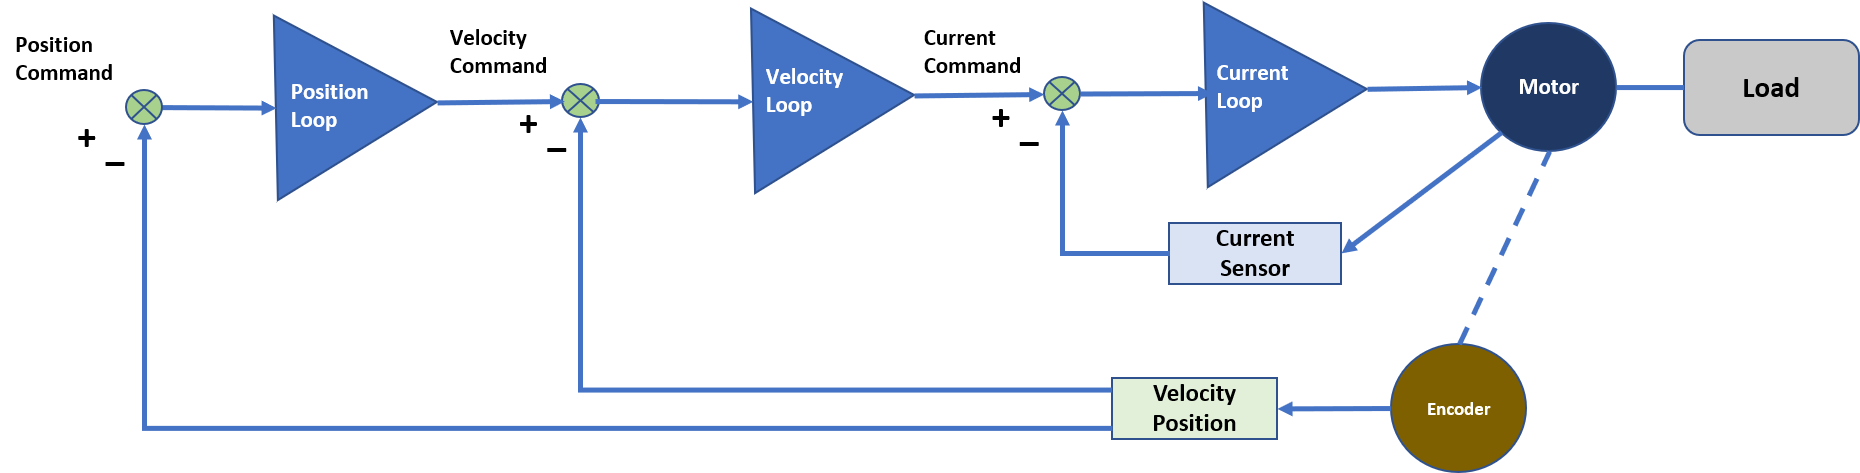
Lub hauv paus voj yog lub voj tam sim no lossis lub voj torque. Tam sim no yog proportional rau torque nyob rau hauv lub teb lub cev muaj zog (los yog quab yuam nyob rau hauv ib tug linear motor), uas muab acceleration los yog thrust. Lub sensor tam sim no yog ib qho khoom siv uas muab cov lus tawm tswv yim txog qhov tam sim no ntws los ntawm lub cev muaj zog. Lub sensor xa cov teeb liab rov qab mus rau cov khoom siv hluav taws xob tswj - feem ntau yog ib qho analog lossis digital teeb liab proportional rau lub cev muaj zog tam sim no. Cov teeb liab no yog rho tawm los ntawm lub teeb liab txib. Thaum lub servo lub cev muaj zog nyob rau ntawm qhov kev txib tam sim no, lub voj yuav txaus siab kom txog rau thaum tam sim no poob qis hauv qab cov lus txib tam sim no. Lub voj yuav nce qhov tam sim no kom txog rau thaum cov lus txib tam sim no mus txog, nrog rau lub voj voog txuas ntxiv ntawm tus nqi hloov tshiab thib ob.
Lub voj voj voog ua haujlwm zoo ib yam nrog qhov voltage proportional rau tshaj tawm. Lub voj voj voog xa cov voj tam sim no ib qho lus txib kom nce tam sim no (yog li nce voltage) thaum lub nrawm poob qis dua qhov kev tshaj tawm.
Lub voj voog txoj haujlwm lees txais cov lus txib rau PLC lossis tus tswj kev txav, uas nyob rau hauv lem muab cov lus txib ceev uas tau pub rau lub voj voog nrawm, uas nyob rau hauv lem commands qhov yuav tsum tau tam sim no kom ceev, tswj, thiab decelerate lub cev muaj zog txav mus rau lub commanded txoj hauj lwm. . Tag nrho peb lub voj voog ua haujlwm nyob rau hauv kev ua kom zoo synchrony los muab kev sib tw thiab meej ntawm servo mechanism.